Это старая версия документа!
SmartWeb - инструкция пользователя
Многозадачные сетевые контроллеры SmartWeb

ПИД-регулятор
Описание работы ПИД-регулятора
В контроллере возникает необходимость поддержания какого-либо параметра в соответствии с заданным значением — уставкой. Для этих целей используется ПИД-регулятор.
ПИД-регулятор состоит из трех составляющих: пропорциональной, интегральной, дифференциальной.
Интегральная и дифференциальная составляющие могут отсутствовать.
Пропорциональная, интегральная и дифференциальная составляющие ПИД-регулятора рассчитываются по следующим формулам на основе заданных пользователем значений соответствующих параметров:
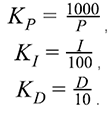
Где P, I, D — параметры, задаваемые пользователем.
Ошибка (обозначается e ) определяется как разность измеренного и заданного значений величины. На основании значения ошибки ПИД-регулятор рассчитывает свое управляющее воздействие.
Мгновенное значение управляющего воздействия представляет собой сумму составляющих и определяется по формуле:
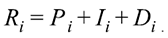
Мгновенные значения пропорциональной, интегральной и дифференциальной составляющих рассчитываются по формулам:
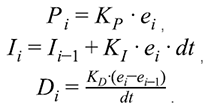
- Ii−1 предыдущее значение интегральной составляющей;
- ei−1 предыдущее значение ошибки;
- dt постоянная времени.
ПИД-регулятор хранит предыдущие значения интегральной составляющей и ошибки для того чтобы оценивать динамику системы.
Как видно из формулы расчета пропорциональной составляющей, чем больше значение параметра P, тем меньше ее вклад в управляющее воздействие ПИД-регулятора.
- С увеличением P снижается реакция ПИД-регулятора на ошибку.
Чем больше значение параметра I , тем больше вклад интегральной составляющей в управляющее значение ПИД-регулятора.
- С увеличением I управляющее значение ПИД-регулятора начинает расти быстрее с ходом времени (в случае когда ошибка больше нуля).
Чем больше значение параметра D, тем больший вклад в результирующее значение вносится дифференциальной составляющей.
- С увеличением D система будет сильнее реагировать на изменение ошибки.
То есть если ошибка увеличивается (мы удаляемся от заданного значения), дифференциальная составляющая вносит свой дополнительный вклад в результирующее значение, увеличивая его. А если ошибка уменьшается (мы приближаемся к заданному значению), дифференциальная составляющая воздействует на результирующее значение, уменьшая его.
Результирующее значение ПИД-регулятора обычно ограничивается снизу и сверху. Интервал ограничения результирующего значения ПИД-регулятора зависит от его конкретного применения и может быть следующим: [0;100%], [-100%; 100%], [100%; 0].